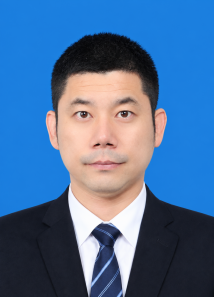
王玉超
教授、博士生导师
长期面向丘陵山区复杂农业作业环境,围绕控制理论、农业机器人、自主导航与智能农机装备开展系统研究,重点聚焦非线性系统建模与智能控制、多源信息融合感知与自主导航、机器人运动规划与精准控制以及农业机器人自主作业等关键科学与技术问题。先后主持或主研国家自然科学基金面上项目、四川省科学技术厅重点研发项目、四川省农业农村厅机械化薄弱环节研发攻关项目等省部级科研项目10余项。以第一作者或通讯作者在《Computers and Electronics in Agriculture》等本领域主流期刊发表学术论文20余篇,并逐步形成了以智能控制为基础、以机器人导航与运动控制为核心、以农业机器人自主作业和智能农机装备研发为特色的研究方向。
研究方向:非线性系统与智能控制、机器人导航与运动控制、农业机器人自主作业、智能农机装备控制与决策
电子邮箱:14225@sicau.edu.cn
【教学工作】
承担本科生《电路分析》《自动控制原理》等和研究生《数值分析》《高等农业工程学》等课程讲授。主持校级教改项目1项,获四川省高等教育教学成果奖二等奖1项,全国农业工程类青年教师教学基本功大赛一等奖1项,校级本科课堂教学质量奖一等奖1项,指导多项大学生科研兴趣项目和省级大学生创新创业项目。
【科研项目】(近五年代表性项目)
1.国家自然科学基金面上项目“柑橘连采中多维异质扰动下果实-机构动态互作耦合机理”(2026-2029),主研
2.四川省科技计划重点研发项目“基于机器视觉的智能喷施关键技术的研究及应用”(2022-2024),主持
3.四川省农业重大技术协同推广计划项目“2023年农业重大技术协同推广计划—主要粮油作物”(2023-2024),子课题负责人
4.四川省农业农村厅项目“轻简履带型玉米收获机熟化推广应用”(2024-2025),主研
5.四川省农业农村厅项目“基于四川省丘陵山区马铃薯单产提升关键核心技术及装备研发”(2023-2024),主研
【科研成果】
研发的果园自走式智能喷施机,已通过四川省农机鉴定站鉴定,并在成都市见山农场以及蒲江县柑橘新品种繁育示范基地推广应用。
【代表性论文】
[1] Tieyu Zhang, Zuoliang Tang, Yuhang Wang, Yong He, Lijia Xu, Yuchao Wang(通讯作者). Path planning for citrus harvesting robot based on adaptive parallel-coupled RRT*[J]. Computers and Electronics in Agriculture, 2026, 251: 112035.
[2] Yuhang Wang, Qiuhua Li, Yunzhe He, Hansheng Wu, Yuchao Wang(通讯作者). Adaptive Fuzzy Event-Triggered Finite-Time Consensus Tracking Control for Nonlinear Time-Delay Multi-Agent Systems with Full State Constraints[J]. IEEJ Transactions on Electrical and Electronic Engineering, 2026, 21(8):1256-1266.
[3] Yuchao Wang, Kelin Tong, Chunhai Fu, Yuhang Wang, Qiuhua Li, Xingni Wang, Yunzhe He, Lijia Xu. Hybrid path planning algorithm for robots based on modified golden jackal optimization method and dynamic window method[J]. Expert Systems with Applications, 2025, 282: 127808.
[4] Yuchao Wang, Chunhai Fu, Ruiyu Huang, Kelin Tong, Yong He, Lijia Xu. Path planning for mobile robots in greenhouse orchards based on improved A* and fuzzy DWA algorithms[J]. Computers and Electronics in Agriculture, 2024, 227: 109598.
[5] Yuchao Wang, Hansheng Wu. Robust tracking and model following of uncertain nonlinear systems with some uncertainties and dead-zone inputs[J]. International Journal of Systems Science, 2024, 55(13): 2620–2631.
【授权专利】
1.发明专利:风送式自走式果园精量农药喷施机器人,专利号:ZL202311375321.5
2.发明专利:一种智能的喷施机器和精准对靶及药量最优控制的方法,专利号:ZL202410374932.6
3.发明专利:智能喷施器,专利号:ZL202311246317.9
【荣誉及获奖】
1.校级“优秀专业负责人”,2023
2.校级“优秀班主任”,2024